ARM嵌入式系统设计一课一得
《STM32F103C8T6:从跑马灯到ADC的嵌入式系统全流程实践》
ARM 嵌入式系统设计实践:从跑马灯到 ADC 的 Proteus 全流程探索
—— 基于 STM32F103C8T6 的软硬件协同开发之旅
摘要
本文以 STM32F103C8T6 为硬件平台,结合 Proteus 仿真工具,系统性呈现从 GPIO 基础控制到 ADC 模拟信号采集的嵌入式开发实践。通过跑马灯、外部中断、PWM 呼吸灯、ADC 数据采集四个递进实验,深入解析 GPIO、EXTI、TIM、ADC 等核心外设的原理与配置,揭示嵌入式系统软硬件协同设计的方法论,为初学者提供从基础到应用的完整学习路径。
一、 硬件基石:GPIO 控制与跑马灯 —— 嵌入式世界的 “Hello World”
实验目标:通过 GPIO 输出控制实现 LED 流水灯,建立 “软件控制硬件” 的基础认知。Proteus 电路搭建:
- 放置 STM32F103C8T6 芯片,连接 3 个 LED(串联 220Ω 限流电阻)至 PC13、PC14、PC15 引脚。
- 配置电源(3.3V)与地,完成最小系统搭建。
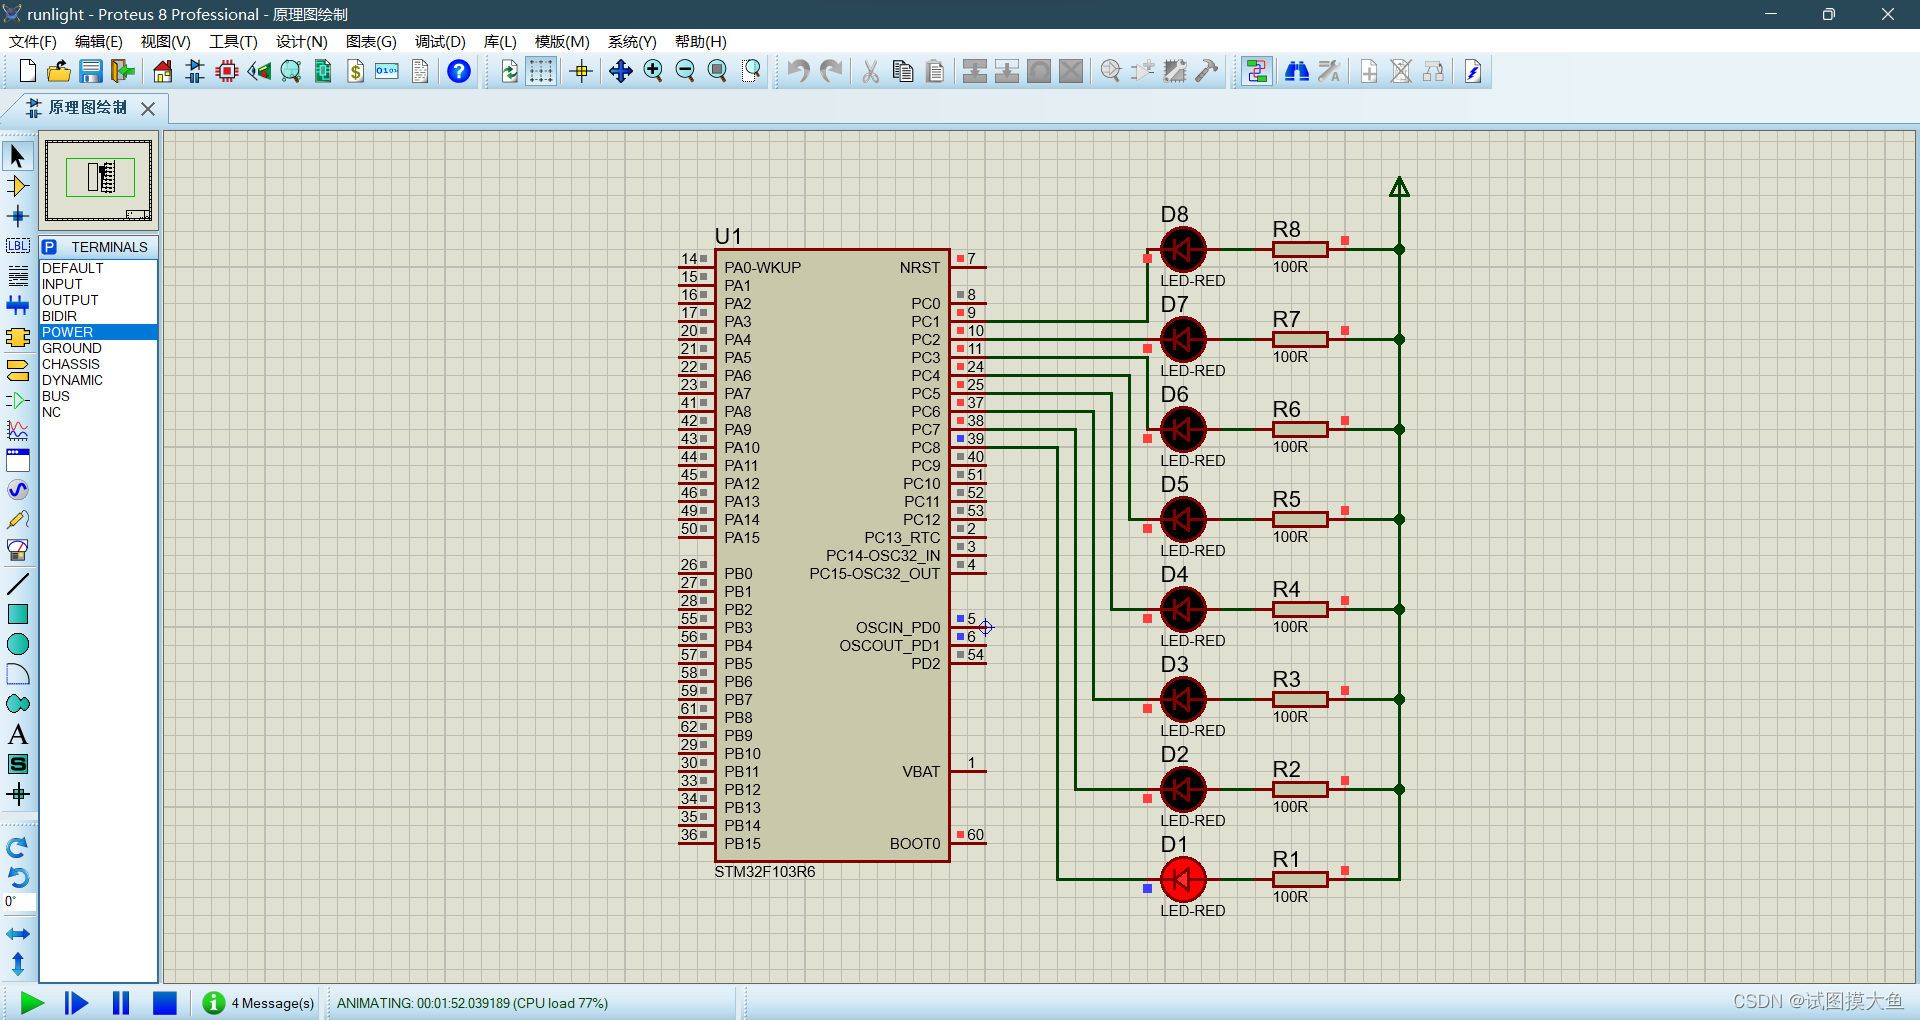
核心代码解析:
|
// 初始化GPIOC时钟与推挽输出模式 RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE); GPIO_InitTypeDef GPIO_InitStructure = { .GPIO_Pin = GPIO_Pin_13 | GPIO_Pin_14 | GPIO_Pin_15, .GPIO_Mode = GPIO_Mode_Out_PP, .GPIO_Speed = GPIO_Speed_50MHz }; GPIO_Init(GPIOC, &GPIO_InitStructure); // 流水灯逻辑:循环移位点亮LED while(1) { GPIOC->ODR = 0x00000008; // PC13亮(0b1000) Delay_ms(500); GPIOC->ODR = 0x00000010; // PC14亮(0b10000) Delay_ms(500); GPIOC->ODR = 0x00000020; // PC15亮(0b100000) Delay_ms(500); } |
关键知识点:
- 寄存器映射与库函数抽象:通过 STM32 标准库间接操作 GPIO 寄存器,理解 “封装” 思想。
- 时钟树配置:RCC 外设是所有功能模块的 “能源开关”,需优先使能对应时钟。
- Proteus 仿真流程:原理图设计→Keil 编译生成 HEX→加载至芯片→动态观察信号流向。
实践感悟:初次编写跑马灯代码时,我在寄存器地址映射与库函数调用之间反复对照,终于明白 STM32 标准库如何将晦涩的硬件操作转化为模块化函数。当 Proteus 中第一个 LED 按预期点亮时,那种 “代码落地为实物动作” 的震撼感至今难忘。这让我深刻认识到:嵌入式开发的本质是 “时序与逻辑的精准配合”—— 时钟配置错误会导致整个外设失效,引脚模式选择错误会引发信号异常。这些细节看似琐碎,却构成了系统稳定运行的基石。我曾因忘记使能 GPIOC 时钟导致 LED 毫无反应,这个 “低级错误” 反而让我牢记:外设初始化的第一步永远是打开时钟闸门。
二、 交互进阶:外部中断与按键控制 —— 让系统 “感知” 物理世界
实验目标:通过 EXTI 外部中断实现按键控制 LED 状态翻转,理解实时响应机制。Proteus 电路扩展:
- 添加按键模块:一端接 PA0 引脚,另一端接地,并联 10kΩ 上拉电阻(通过 Proteus 属性配置)。
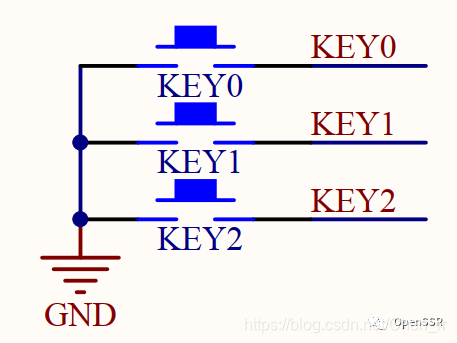
核心代码解析:
|
// 初始化PA0为上拉输入模式 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; // 内部上拉,按键按下时引脚电平拉低 GPIO_Init(GPIOA, &GPIO_InitStructure); // 配置EXTI中断:下降沿触发,连接至PA0 GPIO_EXTILineConfig(GPIO_PortSourceGPIOA, GPIO_PinSource0); EXTI_InitTypeDef EXTI_InitStructure = { .EXTI_Line = EXTI_Line0, .EXTI_Mode = EXTI_Mode_Interrupt, .EXTI_Trigger = EXTI_Trigger_Falling, .EXTI_LineCmd = ENABLE }; EXTI_Init(&EXTI_InitStructure); // NVIC中断优先级配置 NVIC_InitTypeDef NVIC_InitStructure = { .NVIC_IRQChannel = EXTI0_IRQn, .NVIC_IRQChannelPreemptionPriority = 0, .NVIC_IRQChannelSubPriority = 0, .NVIC_IRQChannelCmd = ENABLE }; NVIC_Init(&NVIC_InitStructure); // 中断服务函数(ISR) void EXTI0_IRQHandler(void) { if(EXTI_GetITStatus(EXTI_Line0) != RESET) { GPIOC->ODR ^= (GPIO_Pin_13 | GPIO_Pin_14 | GPIO_Pin_15); // 翻转LED状态 EXTI_ClearITPendingBit(EXTI_Line0); // 清除中断标志 } } |
关键知识点:
- 中断三要素:GPIO(信号输入)→EXTI(中断触发)→NVIC(优先级管理),三者需协同配置。
- 中断服务函数规范:代码需简短高效,避免阻塞其他中断;必须手动清除中断标志位。
- 按键消抖:硬件消抖(RC 滤波)与软件消抖(延时去毛刺)的原理与实现。
实践感悟:中断机制的学习让我对 “程序流控制” 有了全新认知。当按键按下时,程序立即暂停当前任务转去执行中断服务函数,这种 “异步响应” 模式正是嵌入式系统实时性的核心。调试时,我曾因未添加软件消抖导致 LED 频繁误翻转,这才意识到:硬件信号的物理特性(如按键抖动)必须通过软硬件结合的方式解决。此外,Proteus 的单步调试功能让我清晰看到 PC 指针如何跳转到中断向量表,再精准定位到 ISR,这种可视化过程彻底解开了 “中断响应原理” 的神秘面纱。我深刻体会到:中断不是孤立的代码片段,而是需要从引脚配置到优先级管理的全链路设计。
三、 精准控制:TIM 定时器与 PWM 呼吸灯 —— 从 “开关量” 到 “模拟量” 的跨越
实验目标:利用 TIM2 产生 PWM 信号,通过调节占空比实现 LED 亮度渐变。Proteus 电路调整:
- 将 LED 连接至 PA0 引脚(TIM2_CH1 复用功能),启用 GPIO 复用功能(AFIO)。
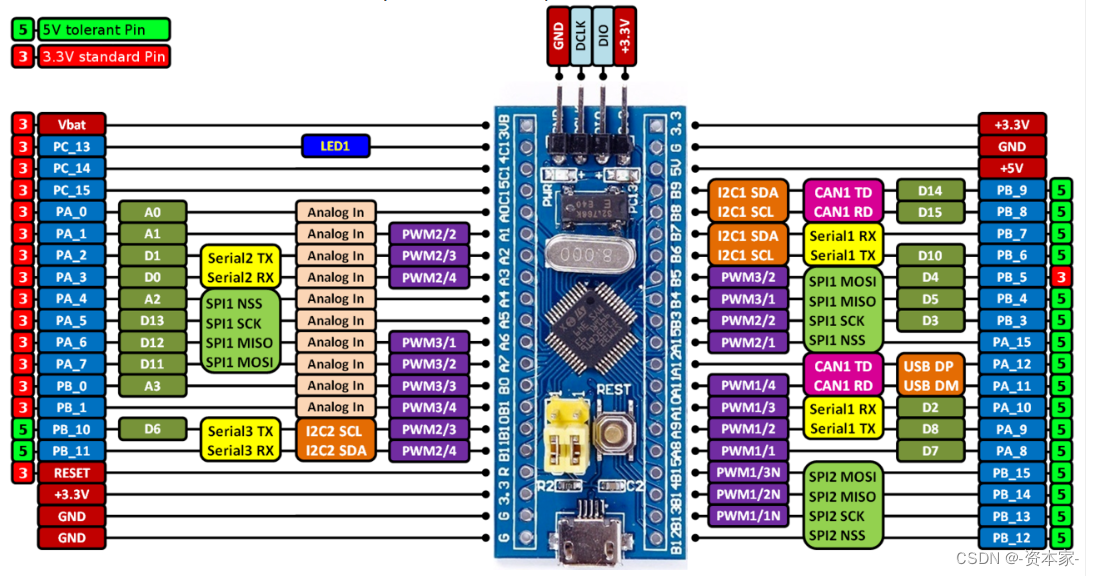
核心代码解析:
|
// 初始化TIM2:配置计数周期与预分频 RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE); TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure = { .TIM_Period = 999, // 计数周期(ARR),决定PWM频率(1kHz) .TIM_Prescaler = 71, // 预分频系数(72MHz/(71+1)=1MHz计数时钟) .TIM_CounterMode = TIM_CounterMode_Up }; TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure); // 配置PWM模式1,初始化占空比为0% TIM_OCInitTypeDef TIM_OCInitStructure = { .TIM_OCMode = TIM_OCMode_PWM1, .TIM_OutputState = TIM_OutputState_Enable, .TIM_Pulse = 0, // 初始CCR值(占空比=0/999≈0%) .TIM_OCPolarity = TIM_OCPolarity_High }; TIM_OC1Init(TIM2, &TIM_OCInitStructure); TIM_Cmd(TIM2, ENABLE); // 启动定时器 // 呼吸灯逻辑:线性调节CCR值实现占空比渐变 uint16_t ccr = 0; uint8_t dir = 1; // 1=递增,0=递减 while(1) { Delay_ms(10); ccr += dir ? 1 : -1; if(ccr >= 999) dir = 0; if(ccr == 0) dir = 1; TIM_SetCompare1(TIM2, ccr); // 更新占空比 } |
关键知识点:
- PWM 原理:频率由 ARR 决定,占空比由 CCR(捕获 / 比较寄存器)决定,二者需配合调整。
- GPIO 复用功能:PA0 作为 TIM2_CH1 时,需配置为 “复用推挽输出” 模式(GPIO_Mode_AF_PP)。
- 虚拟示波器应用:Proteus 中接入 OSCILLOSCOPE,实时观测 PWM 波形的周期与占空比变化。
实践感悟:PWM 实验让我首次理解 “数字信号如何模拟连续物理量”。当 LED 亮度从微亮到全亮再逐渐熄灭时,我真正体会到定时器的 “魔力”—— 通过控制高低电平的时间比例,竟能实现如此平滑的模拟效果。调试中,我曾困惑于为何 CCR 值超过 ARR 时亮度不再变化,查阅手册后才明白:占空比的上限是 100%,此时输出固定高电平。Proteus 的虚拟示波器成为关键工具,它让我直观看到 PWM 波形的占空比变化与 LED 亮度的对应关系,这种 “眼见为实” 的验证方式极大增强了对理论知识的理解。更重要的是,这次实验让我意识到:嵌入式控制的精髓在于 “精准量化”—— 将抽象的物理需求转化为可计算的寄存器参数。
四、 物理感知:ADC 采集与串口通信 —— 搭建数字世界与现实的桥梁
实验目标:通过 ADC1 采集光敏电阻分压信号,经 USART1 发送至 Proteus 虚拟终端显示。Proteus 完整电路:
- 光敏电阻(RL)与 10kΩ 电阻串联分压,节点接 PA1(ADC1_CH1)。
- 添加 VIRTUAL TERMINAL 组件,连接至 PA9(USART1_TX)与 PA10(USART1_RX)。
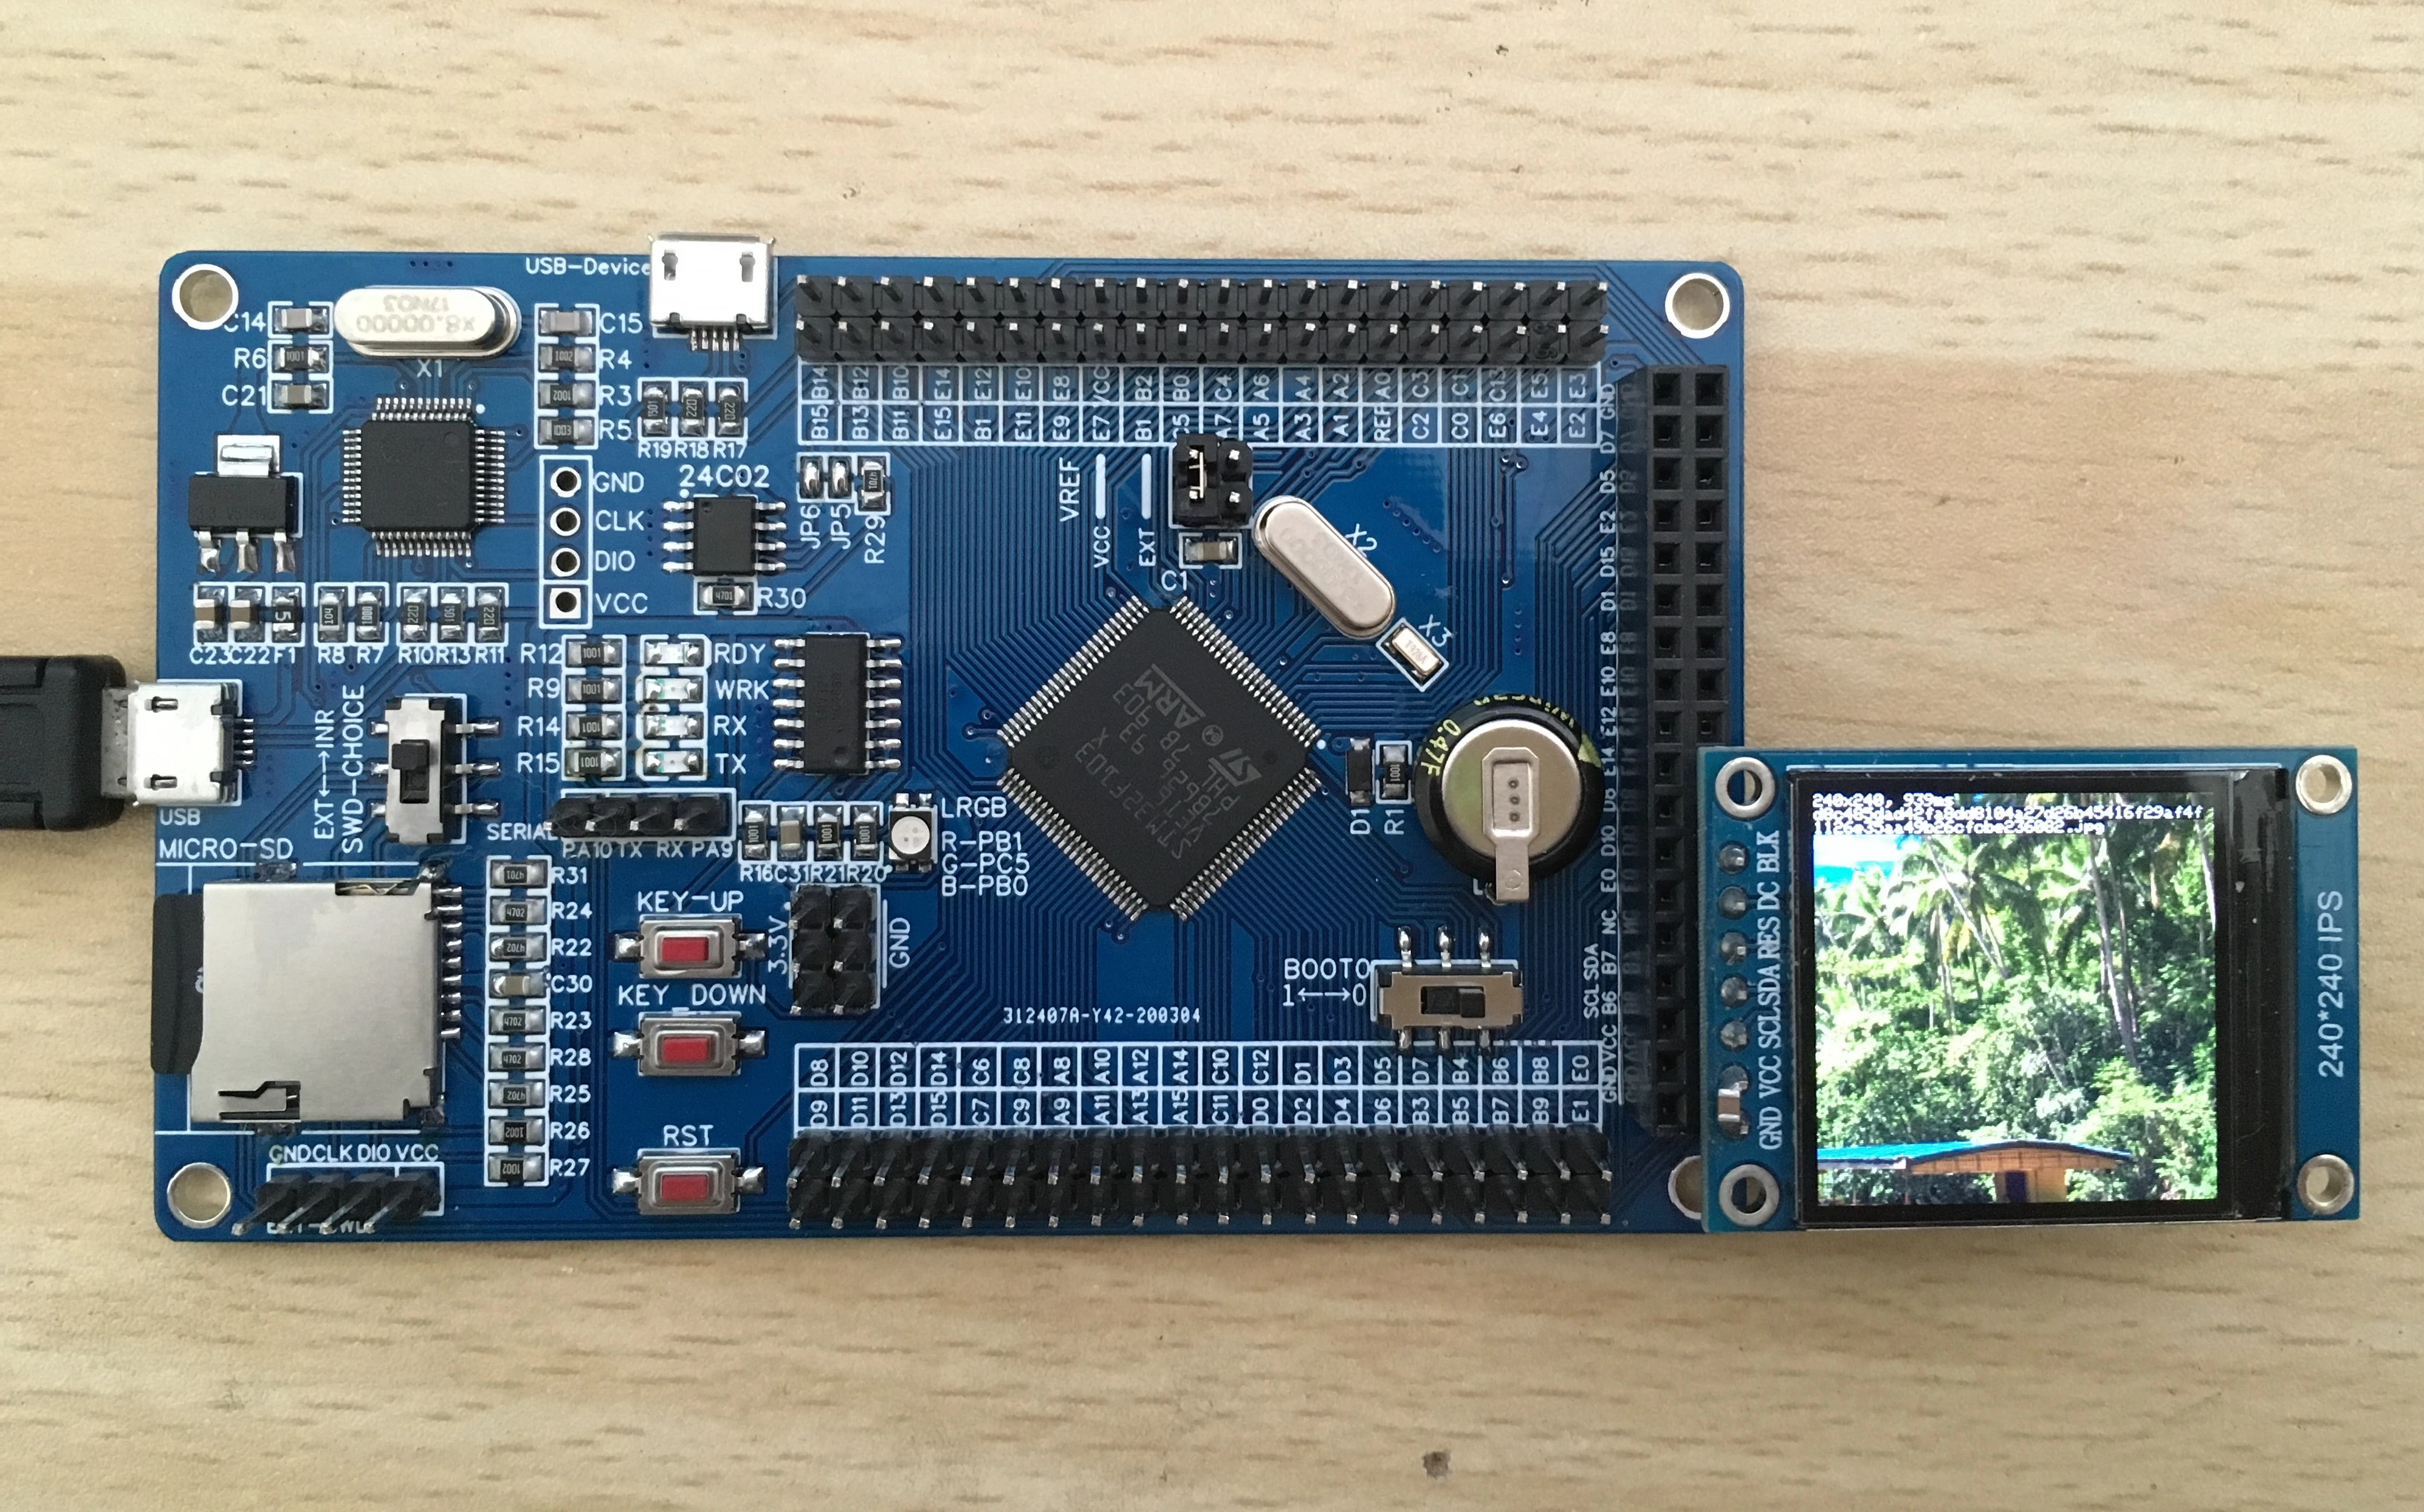
核心代码解析:
|
// 初始化ADC1单通道单次转换模式 RCC_APB2PeriphClockCmd(RCC_APB2Periph_ADC1 | RCC_APB2Periph_GPIOA, ENABLE); GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AIN; // 模拟输入模式,禁止上拉/下拉 GPIO_Init(GPIOA, &GPIO_InitStructure); ADC_InitTypeDef ADC_InitStructure = { .ADC_Mode = ADC_Mode_Independent, // 独立模式 .ADC_ScanConvMode = DISABLE, // 单通道无需扫描 .ADC_ContinuousConvMode = DISABLE, // 单次转换 .ADC_ExternalTrigConv = ADC_ExternalTrigConv_None, // 软件触发 .ADC_DataAlign = ADC_DataAlign_Right, // 右对齐(12位数据存于低12位) .ADC_NbrOfChannel = 1 // 转换通道数 }; ADC_Init(ADC1, &ADC_InitStructure); ADC_RegularChannelConfig(ADC1, ADC_Channel_1, 1, ADC_SampleTime_55Cycles5); // 配置通道1,采样时间55.5周期 ADC_Cmd(ADC1, ENABLE); ADC_ResetCalibration(ADC1); // 校准流程(关键:消除硬件误差) while(ADC_GetResetCalibrationStatus(ADC1)); ADC_StartCalibration(ADC1); while(ADC_GetCalibrationStatus(ADC1)); // 主循环:采集→转换→串口输出 char buf[50]; while(1) { ADC_SoftwareStartConvCmd(ADC1, ENABLE); // 软件触发转换 while(!ADC_GetFlagStatus(ADC1, ADC_FLAG_EOC)); // 等待转换完成 uint16_t adc_val = ADC_GetConversionValue(ADC1); float voltage = adc_val * 3.3f / 4095.0f; // 12位ADC,满量程4095 sprintf(buf, "ADC: %4d Voltage: %.2fV\r\n", adc_val, voltage); USART_SendString(USART1, buf); // 自定义串口发送函数 Delay_ms(1000); } |
关键知识点:
- ADC 核心参数:分辨率(12 位)、采样时间(影响精度)、参考电压(Vref+=3.3V)。
- 串口调试技巧:利用 Proteus 虚拟终端实时监控数据,需配置波特率(如 115200)、数据位(8 位)、停止位(1 位)。
- 传感器建模:Proteus 中可通过修改光敏电阻 “Light Level” 属性模拟光照变化,直观观察 ADC 值波动。
实践感悟:ADC 实验是整个学习过程的 “集大成者”,它让我真正理解 “嵌入式系统如何与现实世界交互”。当我在 Proteus 中调整光敏电阻的光照强度,虚拟终端实时显示出 ADC 值和电压变化时,突然意识到:这就是物联网的最小原型 —— 传感器采集物理信号,微控制器将其转化为数字量,再通过通信接口输出。调试中,我曾因未正确配置 ADC 采样时间导致数据波动较大,这才明白:模拟信号采集需要兼顾速度与精度,过长或过短的采样时间都会影响结果。更深刻的体会是:串口不仅是调试工具,更是嵌入式系统与外界沟通的 “桥梁”,通过它可以将单片机内部的 “黑盒数据” 转化为人类可读的信息,这为后续复杂系统的调试奠定了重要基础。
五、 总结:从单点突破到系统思维的蜕变
技术脉络梳理
|
基础控制(GPIO) → 事件响应(EXTI) → 精准调节(TIM+PWM) → 环境感知(ADC+USART) (输出) (输入) (模拟控制) (模数转换) |
核心能力提升
- 软硬件协同设计:
- 硬件:掌握引脚复用、上拉 / 下拉电阻配置、电源完整性设计。
- 软件:理解寄存器操作逻辑、中断优先级管理、外设初始化顺序。
- 仿真工具 mastery:
- Proteus 的实时调试功能(如单步运行、信号探针、虚拟仪器)可大幅降低硬件试错成本。
- 工程思维培养:
- 模块化编程:将 LED、按键、ADC 等功能封装为独立驱动文件,提高代码复用性。
- 问题定位:通过仿真波形与串口日志,快速排查时序错误与逻辑漏洞。
实践反思与展望
- 仿真局限性:Proteus 无法完全模拟硬件真实特性(如晶振起振时间、ADC 抗干扰),需结合实际电路板调试。
- 进阶方向:后续可探索 DMA(直接内存访问)优化 ADC 数据传输、RTOS(实时操作系统)实现多任务调度,或扩展 I2C/SPI 总线外设(如 EEPROM、传感器模块)。
心得体会升华:回顾整个学习过程,我经历了从 “照猫画虎” 到 “理解设计” 的蜕变。最初编写跑马灯代码时,只是机械地复制教材示例,直到在 Proteus 中反复调试、观察信号变化,才真正理解每一行代码的硬件意义。外部中断实验教会我:嵌入式系统的魅力在于 “即时响应”,而这种能力需要软硬件的精确配合—— 从按键的机械特性到中断服务函数的精简设计,每个环节都影响着系统的实时性。
PWM 呼吸灯实验让我领悟到 “数字化控制的本质”:即使是连续变化的物理量(如亮度),也可以通过离散的数字信号(占空比调节)实现精准控制。这种 “化连续为离散” 的思维,正是嵌入式开发的核心方法论之一。而 ADC 采集实验则像一把钥匙,打开了 “物理世界与数字世界连通” 的大门,让我看到传感器、模数转换、通信接口如何协同工作,构建起一个完整的信息采集系统。
最珍贵的收获是 “系统性思维” 的培养。嵌入式开发不是孤立的代码编写或电路设计,而是需要统筹硬件特性、软件逻辑、时序要求、调试手段的复杂工程。每一个外设的配置,都要考虑时钟、引脚、寄存器、中断等多个维度的关联;每一次故障排查,都要在原理图、代码、仿真工具之间反复切换,寻找问题的根源。
这次实践也让我深刻认识到:理论知识只有通过实践才能真正内化。课堂上的 “中断优先级”“PWM 占空比” 等概念,只有在亲手调试、亲眼看到效果后,才能转化为真正的能力。Proteus 仿真工具虽便利,但也让我对真实硬件充满敬畏 —— 那些在仿真中被忽略的细节(如信号噪声、电源波动),正是未来硬件调试中需要攻克的难题。
展望未来,我期待将所学应用于更复杂的项目,比如设计一个智能环境监测系统,融合温湿度传感器、ADC 采集、无线通信等功能。我深知,嵌入式开发的道路上还有无数挑战等待探索,但这段从跑马灯到 ADC 的旅程,已经为我奠定了坚实的基础,让我能够自信地迎接下一个技术高峰。
结语:嵌入式开发是一场 “知行合一” 的旅程 —— 从寄存器的微小操作到系统级的功能整合,每一步都需将理论落地为可运行的代码与电路。Proteus 仿真如同 “数字实验室”,让我们在安全环境中试错、验证、创新,而最终的硬件实践则是对所学知识的终极考验。愿这盏跑马灯的微光,能引领更多学习者踏入嵌入式系统的广袤天地,在代码与电路的交织中,解锁智能世界的无限可能。
附录:开发环境与资源
- 硬件平台:STM32F103C8T6 最小系统板
- 软件工具:Keil MDK-ARM 36(STM32F1 标准库)、Proteus 8.16
- 参考资料:
- 《STM32F10x 参考手册》
- 《ARM 嵌入式系统开发实战指南 —— 基于 STM32F103》
- Proteus 官方仿真教程(含 STM32 外设模型示例)

腾讯云面向开发者汇聚海量精品云计算使用和开发经验,营造开放的云计算技术生态圈。
更多推荐
 25
 0
- 0


 已为社区贡献2条内容

所有评论(0)