天牛须算法优化模糊PID在风机变桨距中的奇妙应用
·
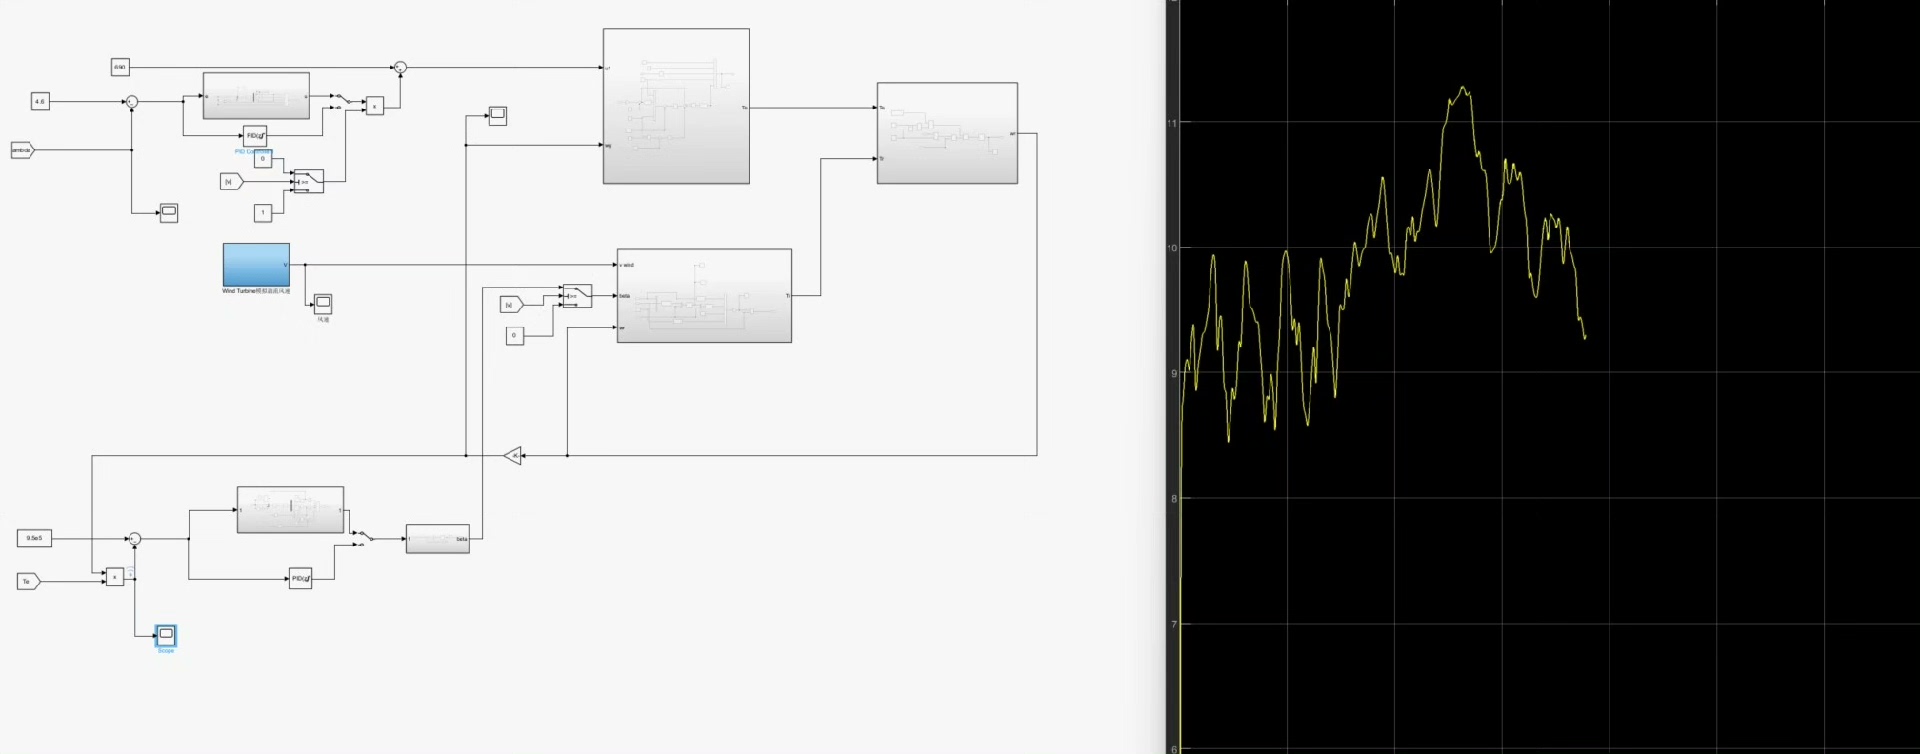
天牛须算法优化模糊pid风机变桨距 图三为模糊pid 图四为pid 图五为天牛须优化模糊pid 优化后曲线更加平滑 功率更大

在风机变桨距控制领域,如何实现更高效、稳定的运行一直是研究热点。今天咱们就来聊聊天牛须算法优化模糊PID在这方面的出色表现。
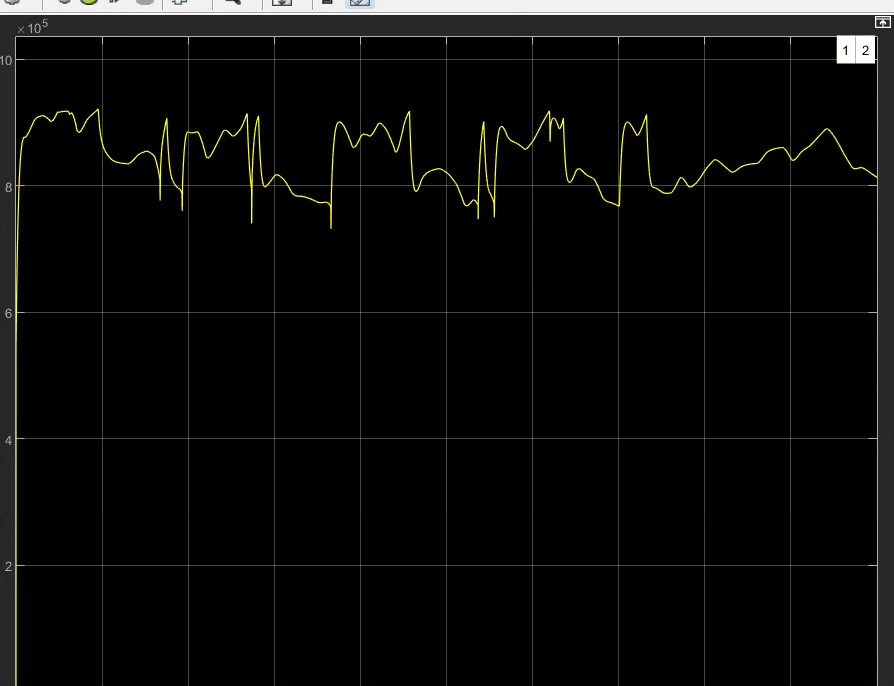
首先看看传统的PID控制,如图四所示,它算是控制系统里的元老了。PID控制的核心代码大致如下:
class PIDController:
    def __init__(self, kp, ki, kd):
        self.kp = kp
        self.ki = ki
        self.kd = kd
        self.setpoint = 0
        self.prev_error = 0
        self.integral = 0

    def update(self, process_variable):
        error = self.setpoint - process_variable
        self.integral += error
        derivative = error - self.prev_error
        output = self.kp * error + self.ki * self.integral + self.kd * derivative
        self.prev_error = error
return output这段代码定义了一个PID控制器类,初始化了比例(kp)、积分(ki)、微分(kd)系数。在update方法里,通过当前误差、误差积分和误差微分计算控制输出。虽然PID控制简单有效,但面对复杂多变的风机运行环境,有时就显得力不从心了。
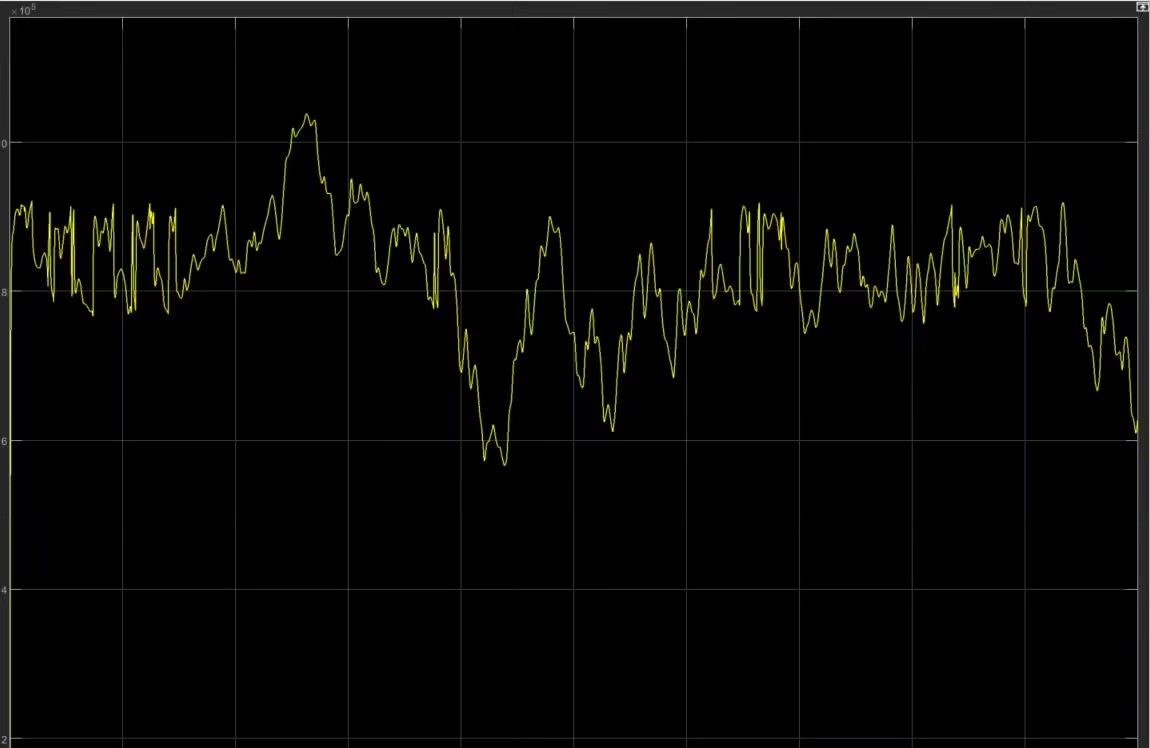
接着就是模糊PID,如图三。模糊PID通过模糊逻辑来动态调整PID的参数,以适应不同工况。简单模拟模糊PID参数调整的代码如下:
import numpy as np

def fuzzy_pid(kp, ki, kd, error, error_change):
    # 这里简单假设模糊规则调整参数
    if error > 0.5 and error_change > 0.3:
        kp = kp * 1.2
        ki = ki * 1.1
    elif error < -0.5 and error_change < -0.3:
        kp = kp * 0.8
        ki = ki * 0.9
    # 类似的可以继续添加更多模糊规则
    output = kp * error + ki * np.cumsum(error)[-1] + kd * np.gradient(error)[-1]
    return output
这段代码根据误差和误差变化,简单模拟模糊规则来调整PID参数,从而得到控制输出。模糊PID虽然在适应性上有所提升,但参数的模糊规则确定有时比较棘手。
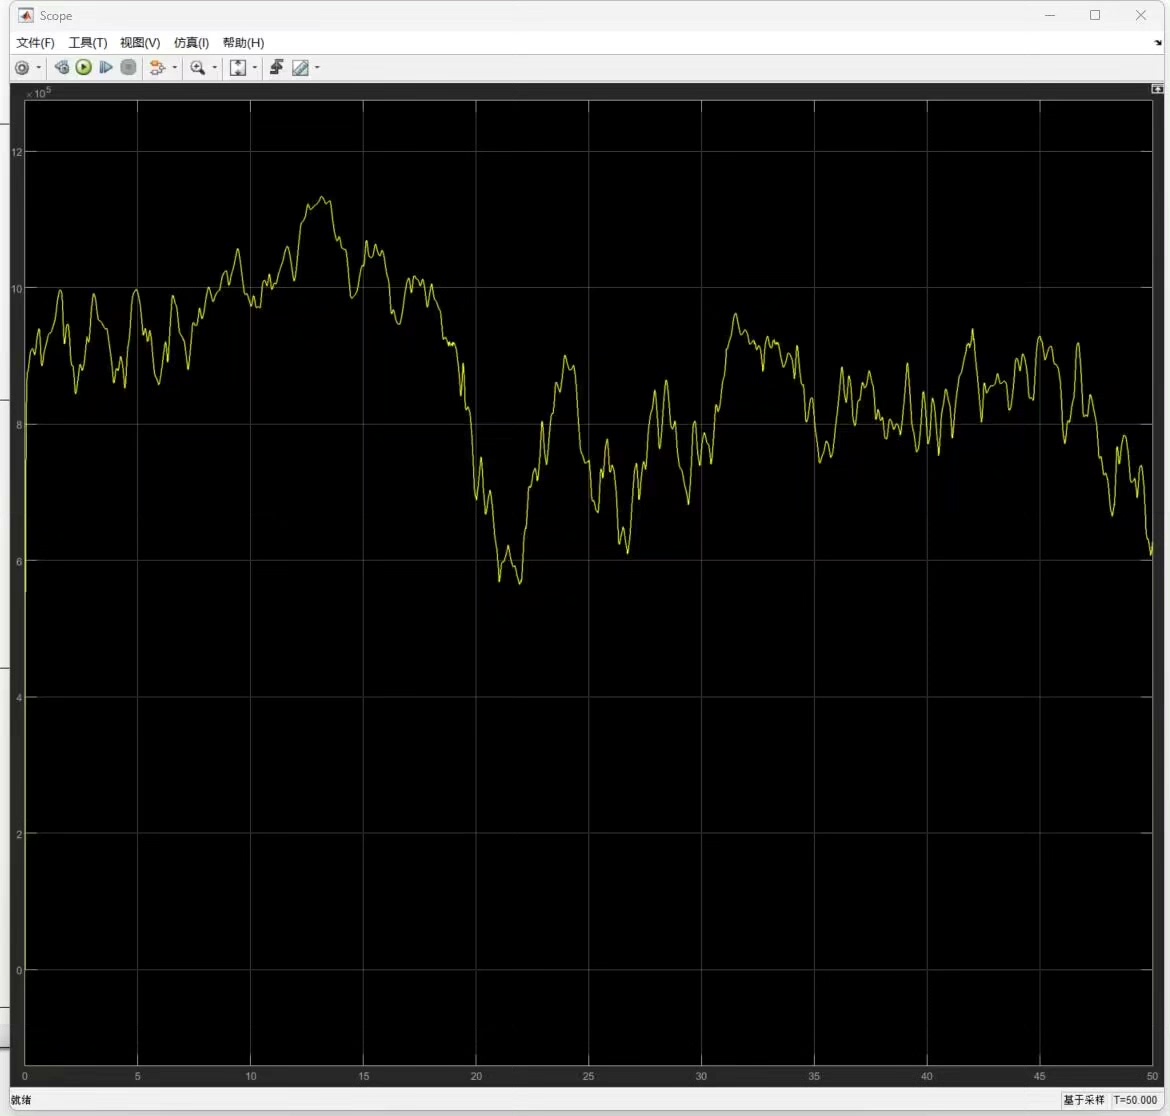
重头戏来了,天牛须算法优化模糊PID,如图五。天牛须算法灵感来源于天牛觅食行为,它能更智能地搜索最优参数。下面简单展示下天牛须算法优化模糊PID参数的关键代码思路:
import random

def beetle_antennae_search(kp_range, ki_range, kd_range, num_iterations):
    kp = random.uniform(kp_range[0], kp_range[1])
    ki = random.uniform(ki_range[0], ki_range[1])
    kd = random.uniform(kd_range[0], kd_range[1])
    best_output = float('inf')
    for _ in range(num_iterations):
        step_size = 0.1
        left_kp = kp + step_size
        left_ki = ki + step_size
        left_kd = kd + step_size
        right_kp = kp - step_size
        right_ki = ki - step_size
        right_kd = kd - step_size
        left_output = fuzzy_pid(left_kp, left_ki, left_kd, error, error_change)
        right_output = fuzzy_pid(right_kp, right_ki, right_kd, error, error_change)
        if left_output < right_output:
            kp = left_kp
            ki = left_ki
            kd = left_kd
        else:
            kp = right_kp
            ki = right_ki
            kd = right_kd
        current_output = fuzzy_pid(kp, ki, kd, error, error_change)
        if current_output < best_output:
            best_output = current_output
            best_kp = kp
            best_ki = ki
            best_kd = kd
    return best_kp, best_ki, best_kd
这里通过模拟天牛左右须探测不同参数值对应的输出,逐步调整参数,寻找最优解。经过天牛须算法优化后的模糊PID,在风机变桨距控制中效果显著。从实际曲线来看,优化后曲线更加平滑,这意味着风机运行更加稳定,减少了机械磨损。而且功率更大,有效提高了风能转换效率,为风力发电带来更高的收益。这种优化方法为风机变桨距控制注入了新的活力,值得深入研究和广泛应用。

腾讯云面向开发者汇聚海量精品云计算使用和开发经验,营造开放的云计算技术生态圈。
更多推荐
 9
 0
- 0


 已为社区贡献14条内容

所有评论(0)