登录社区云,与社区用户共同成长
邀请您加入社区
通过集成IndexTTS 2.0技术,电力巡检无人机可在发现隐患后实时生成并播放定制化语音警告。系统结合边缘计算与AI语音合成,实现音色克隆、情感调控和精确时长控制,让无人机具备现场交互能力,提升应急响应效率。
通过无人机高清影像采集与实时数据传输,结合 YOLOv8 高速、精准的目标检测能力,本系统能够在复杂环境下(夜间低光照、雨季积水、交通流干扰等)稳定识别路面损伤,为城市主干道、高速公路、乡村及山区道路的健康状态监控提供技术支撑。同时,检测结果可用于道路通行安全评估、养护作业优先级确定、修复施工路径规划及道路生命周期管理,为交通管理部门和基础设施维护单位提供科学决策依据。
本文探讨了UAVid数据集在城市语义分割中的实战应用与挑战,详细介绍了其在无人机航拍图像处理中的核心价值、4K数据处理技巧、标注质量提升方案及边缘计算部署策略。通过实际案例展示了UAVid在建筑轮廓提取、道路网络分析等场景中的高效表现,为智慧城市管理提供了有力支持。
一、无人机边缘计算通信的核心痛点与技术突围方向在空天地一体化网络(SAGIN)加速落地的背景下,无人机边缘计算凭借灵活部署、低时延响应的优势,已成为智能制造、远程监测、应急通信等场景的核心支撑。但无人机通信面临着双重严峻挑战:一方面,电磁环境复杂多变,工业设备干扰、恶意电磁攻击等导致信道质量波动剧烈,传统固定信道分配方案易出现通信中断或传输速率骤降;另一方面,无人机集群与边缘节点的资源竞争加剧,数
通过集成VoxCPM-1.5-TTS-WEB-UI,无人机可在无网环境下实时合成语音,播报位置与状态信息。系统基于边缘计算实现离线运行,支持快速部署与低延迟响应,已在电力巡检、应急救援等场景中展现高效人机协同潜力。
摘要:本文探讨AI时代软件测试人员的核心优势,提出三项不可替代的人类能力:批判性思维(识别业务逻辑矛盾)、情感智能(捕捉用户体验痛点)和创造性破坏(设计非常规测试方案)。通过真实案例揭示人类测试员在风险预判、伦理判断和跨界漏洞发现方面的独特价值,并给出2026年人机协作的具体策略,强调"人类设计-AI执行"的共生模式将成为质量保障的关键。
RK3588是瑞芯微推出的高性能处理器,采用8nm制程工艺,集成四核Cortex-A76(主频2.4GHz)和四核Cortex-A55(主频1.8GHz)CPU、Mali-G610 MP4 GPU及6 TOPS算力NPU,支持8K视频编解码和多路AI推理,适用于边缘计算、工业控制及多媒体处理场景。此通讯卡基于RK3588主控芯片实现,外围接口包括:miniHDMI、USB(typec)、Debug
以江西分宜县为代表的地区通过警用无人机搭载高清摄像头,对山林、农田等复杂地形实现每分钟3000平方米的扫描覆盖,结合地面网格员形成空地协同监测网。青海湟中区测试表明,传统图像识别在拟态伪装场景下误判率高达34.7%,需引入多光谱融合检测提升鲁棒性。测试显示,加装射频抑制罩可使雷达截面积(RCS)降至0.001㎡,但导致续航下降23%。但需警惕边缘计算设备可能成为新的攻击入口点,建议将硬件安全模块(
pages/ ├─ login/ │ └─ index.vue # 飞手认证登录 ├─ order/ │ ├─ list.vue # 可接订单列表 │ └─ detail.vue # 订单详情 └─ profile/ └─ index.vue # 个人数据中心。前端框架:Uniapp 3.0 + Vue3 状态管理:Pinia 2.0 地图服务:高德地图JS API 实时通信:WebSocket
本项目旨在设计并实现一个高效、精准、用户友好的无人机自动识别与综合管理系统。系统核心采用当前最前沿的YOLOv8/YOLOv10/YOLOv11/YOLOv12目标检测算法,构建了一个高性能的无人机检测模型。项目创新性地集成了DeepSeek大型语言模型的智能分析能力,赋予系统对检测结果的语义理解和生成式描述功能。系统架构采用前后端分离的现代化设计模式,后端使用Spring Boot等框架构建稳健
因此,软件测试从业者需确保系统在极端场景下可靠,测试目标包括:功能完整性(如路径优化逻辑)、实时性(响应延迟<100ms)及鲁棒性(处理传感器噪声)。:采用BDD(行为驱动开发)框架(如Cucumber),编写Gherkin语法用例(示例:"Given 船舶位于繁忙航道, When 障碍物接近, Then 系统应触发转向避让")。:性能测试聚焦吞吐量和延迟(工具:JMeter),安全测试涉及渗透测
上海方言语音数据集包含350小时高保真WAV格式语音数据,采集自800余名上海本地母语者的真实对话,覆盖12个社会领域和2-5人不同规模的对话场景。该数据集具有真实对话生态、多维度多样性、专业场景深度覆盖等技术优势,适用于方言语音识别模型训练、多人对话分离、智能助手开发及语言学研究等应用场景。通过提供工业级合规的高质量语音数据,可有效支持方言地区智能化应用开发与文化遗产数字化保护。
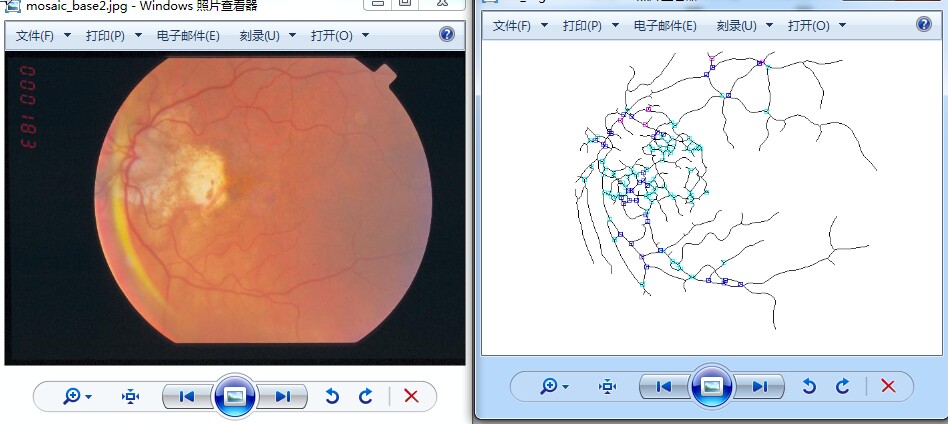
这套组合拳的核心在于CLAHE(限制对比度自适应直方图均衡),它能像夜视仪一样把藏在暗处的血管纹理拽出来。医学影像科的操作台上,医生们每天都在玩一种高级"抠图"——把血管、肿瘤或者脑组织从CT、MRI的灰度图中精准剥离。这种技术就像给图像装上了智能剪刀,比如从视网膜照片里抽出蜘蛛网般的血管,或是在脑部扫描中单独拎出白质区域。这模块就像个情报中转站,把底层的高清细节(比如血管边缘)和高层的语义信息(
无论是电力巡检、安防巡逻还是应急消防,无人机往往需要飞手、观察员、指挥员多人协同操作,在复杂环境中常常显得“手足无措”。它不仅解决了传统无人机的痛点,更拓展了无人机的应用边界。未来,随着大模型技术和多模态感知算法的进一步发展,无人机将在更多领域发挥重要作用,真正释放“无人系统”的巨大潜力。Deepoc外拓板通过融合可见光、红外、气象等多维信息,实现了从“特征匹配”到“语义理解”的升级。Deepoc
系统的核心在于构建了一个多模型兼容的YOLO目标检测引擎,无缝集成了YOLOv8、YOLOv10、YOLOv11及YOLOv12四种先进的单阶段检测算法,使用户能根据实时场景对速度与精度的不同需求灵活切换模型。检测目标聚焦于城市低空环境中常见的四类对象:车辆(Car)、行人(Person)、其他交通工具(OtherVehicle)以及背景/忽略区域(DontCare)。系统基于一个包含超过万张图像
本文介绍了如何在星图GPU平台上自动化部署Yolo-v8.3镜像,快速搭建无人机视觉避障系统。该平台提供开箱即用的开发环境,用户可基于预置镜像轻松实现实时目标检测,核心应用场景包括无人机通过摄像头实时识别并规避行人、车辆等障碍物,提升飞行安全与自主性。
本文介绍了基于YOLOv8的无人机视角微小目标检测解决方案。针对无人机航拍图像中目标尺寸小、分布密集、背景复杂等特点,提出了四个关键改进方向:1) 专门设计针对微小目标的数据增强策略;2) 优化YOLOv8网络结构以增强小目标感知能力;3) 采用大尺寸图像训练和特殊损失函数;4) 改进后处理步骤。文中详细展示了数据集构建规范、包含多种增强方法的代码实现,以及大尺寸图像预处理策略,为解决无人机视角下
该实践为无人机在智慧交通领域的规模化应用提供了可参考的技术路径,也为后续交通智能分析与决策系统的构建奠定了坚实基础。本文围绕无人机城市交通监控应用场景,系统介绍了一套基于 YOLOv8 的多目标检测解决方案。从交通目标数据集构建、模型训练与评估,到多输入形式的推理部署与图形化界面集成,完整呈现了一个可直接落地的工程实践流程。该系统在复杂航拍视角和密集交通环境下依然具备良好的检测精度与实时性能,为智
Fast_Lio系列(1)——环境配置_fast-lio-CSDN博客避障系列——Mid360+Fast-lio感知建图+Ego-planner运动规划_mid360 fastlio-CSDN博客LivoxMid360的基本配置以及测试FAST_LIO2提取实时里程计数据_mid360 fastlio2-CSDN博客DEDOC · 得道文库
在无人机技术快速发展的今天,传统无人机虽然能够完成航拍、巡检等基础任务,但始终面临着"智能化程度不足"的瓶颈。这款创新产品不破坏无人机原有基础架构,通过语音识别、视觉感知和自主决策能力,让无人机真正拥有了"理解世界、自主决策"的智能。"飞到那座红色屋顶的建筑上方,绕飞三圈后返回"——类似这样的复杂指令,Deepoc无人机能够准确理解并执行。这意味着即使在没有网络信号的偏远地区,无人机仍能保持完整的
摘要:本文研究无人机辅助移动边缘计算中的任务卸载问题,提出基于强化学习的动态卸载策略。通过MATLAB2024a构建仿真系统,对比本地执行、全卸载、规则卸载等方法。结果表明,强化学习方法能有效平衡时延与能耗,系统综合代价较传统方法降低18.3%,时延改善23.5%,同时保持合理的能耗水平。该方法通过离散状态设计和动作映射,实现了动态环境下的自适应决策,为无人机边缘计算系统提供了可行的智能优化方案。
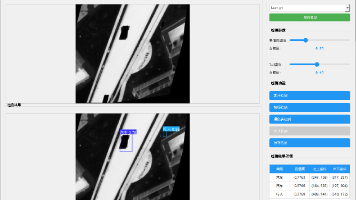
本项目基于YOLOv8深度学习目标检测算法,开发了一套适用于无人机红外影像的实时检测系统,能够精准识别车辆(Car)、其他车辆(OtherVehicle)、行人(Person)以及无效检测区域(DontCare)等4类目标。系统采用大规模红外数据集进行训练,其中训练集10,128张、验证集715张、测试集355张,确保模型在复杂环境下的鲁棒性和泛化能力。
无论是车辆碰撞、翻车等严重事故,还是轻微追尾、异常停车等突发情况,设备都能精准识别,通过多帧信息交叉验证排除误报,确保事故判定准确率超99%。为应对高速复杂环境挑战,解决方案采用边缘计算架构,无需依赖云端传输,在设备端即可完成数据采集、AI推理与指令执行,规避了网络延迟带来的响应滞后问题。芒果智能科技深耕AI巡检领域,打造高速场景专属智能巡检解决方案,靠“AI精准检测+秒级报警+空中喊话”三重能力
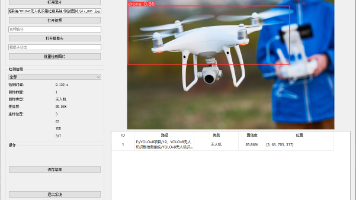
本项目基于YOLOv8(You Only Look Once v8)目标检测算法,开发了一套高效、精准的无人机识别检测系统,专门用于实时检测和定位无人机目标。系统仅针对单类别(drone)进行优化,确保在复杂背景下仍能保持较高的检测精度和实时性能。数据集包含1359张标注图像,其中训练集1012张,验证集347张,涵盖了不同光照条件、飞行姿态及背景干扰场景,以提高模型的泛化能力。
随着无人机技术的普及和应用领域的不断拓展,其在城市管理、交通监控、应急救援等方面发挥着日益重要的作用。然而,随之而来的隐私安全、空中交通管理等问题也愈发突出,对高效、精准的无人机载视觉目标检测系统提出了迫切需求。本项目设计并实现了一个集成了前沿深度学习目标检测模型与现代化Web技术的智能无人机监控系统。系统的核心在于构建了一个多模型兼容的YOLO目标检测引擎,无缝集成了YOLOv8、YOLOv10
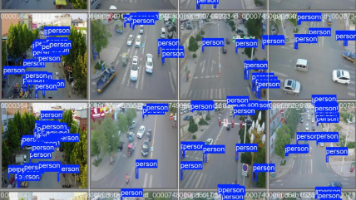
本项目基于YOLOv8目标检测模型开发了一套无人机行人实时检测系统,专为城市公共安全管理设计。系统采用PyQt5图形界面,支持图片、视频、文件夹及实时摄像头输入,实现高精度行人检测与跟踪。具备以下特点:1)针对密集人群、低光照等复杂场景优化;2)提供完整训练流程,支持模型微调;3)工程化部署,在GPU或边缘设备上实现低延迟检测;4)图形化操作界面,便于非专业人员使用。系统可广泛应用于大型活动监控、
许多成功的长篇(如《诡秘之主》《道诡异仙》)都是边写边优化。我们可以从「3万字试写+第一卷详细大纲」开始,验证风格与节奏,再稳步推进。🔹 核心梗概或一句话亮点(例:“社恐程序员穿成反派BOSS,靠写BUG代码篡改修真法则”)(P.S. 如果已有设定文档/前几章,欢迎直接发来,我可即刻进入协同创作模式)🔹 你最想优先解决的卡点(是开篇乏力?🔹 小说类型(玄幻/都市/言情/科幻/克系…随时等你发
从ARC OS的全栈智能操作生态,到华为的“天路”承载网、中兴的“天眼”通感一体、中国电信的四大低空数字平台——低空经济的技术底座正在加速成型。航链科技CEO何海星博士说:“过去的低空是‘自由飞翔’,未来的低空必须是‘可控飞行’,而可控的核心,就是构建一套标准化、智能化的全栈操作体系。未来五年,低空将是继自动驾驶之后最大的边缘计算、通感一体和AI智能体战场。从“遥控能飞”到“可控智飞”,技术代际跃
《技术债:测试人员的护城河与转型策略》摘要:技术债既是测试领域的隐形风险,也可转化为职业保障。本文剖析技术债如何从效率杀手变为测试人员的"成本护城河",揭示三类易被AI替代的高危测试岗位,并提出四步转型策略:1)从执行转向预防性质量赋能;2)深耕车载/AI等高门槛领域;3)构建自动化工具链量化价值;4)建立行业质量品牌。通过将技术债管理转化为不可替代的专业能力,测试人员能将自己